


Langkah-langkah penyelarasan alat pusat permesinan CNC
Ambil bagian tengah benda kerja sebagai contoh
Benda kerja persegi 1 didorong ke depan, pemotong frais dipindahkan ke sisi kiri benda kerja, ingat nilai X, angkat pemotong, pindah ke sisi kanan benda kerja, pindah ke sisi kanan, ingat nilai X, ambil rata-rata kedua nilai X tersebut, dan catat pada X di G54. 2. Spindel berputar ke depan, pemotong frais dipindahkan ke depan benda kerja, ingat nilai Y, angkat pemotong, pindah ke belakang benda kerja, pindah ke belakang, ingat nilai Y, ambil rata-ratanya dua nilai Y, dan catat pada Y di G54. 3. Spindel berputar ke depan, Miringkan pemotong frais secara perlahan ke permukaan atas benda kerja, ingat nilai Z, dan tuliskan pada Z di G54. Instruksi G92 digunakan untuk menetapkan sistem koordinat benda kerja, yang berhubungan dengan posisi pahat saat ini.
Format penerapan instruksi ini adalah: G92 X_ Y_ Z_, Artinya nilai koordinat posisi pahat saat ini pada sistem koordinat benda kerja adalah (X _, Y_, Z_).
(1) Hubungi kontur benda kerja dengan pemotong frais searah X untuk mendapatkan nilai pembacaan M1. Gerakkan spindel ke arah X hingga menyentuh sisi lain kontur benda kerja hingga diperoleh dua derajat M2. Masukkan M=M2-M1 pada halaman pengukuran kompensasi alat;
(2) Hubungi kontur benda kerja dengan pemotong frais searah Z untuk mendapatkan nilai pembacaan N1. Gerakkan spindel ke arah Z hingga menyentuh sisi lain kontur benda kerja untuk mendapatkan permukaan tanah dua derajat N2. Masukkan N=MN2-N1 pada halaman pengukuran kompensasi alat.
(3) Tujuan penyelarasan perkakas mesin milling adalah untuk menentukan hubungan posisi spasial antara sistem koordinat benda kerja dan sistem koordinat mesin melalui alat penyelarasan pahat atau perkakas, dan memasukkan data penyelarasan pahat ke lokasi penyimpanan yang sesuai. Ini adalah konten operasi terpenting dalam pemesinan CNC, dan keakuratannya akan secara langsung memengaruhi keakuratan pemesinan suku cadang. Operasi penyelarasan pisau dibagi menjadi penyelarasan pisau X, Y dan Z.
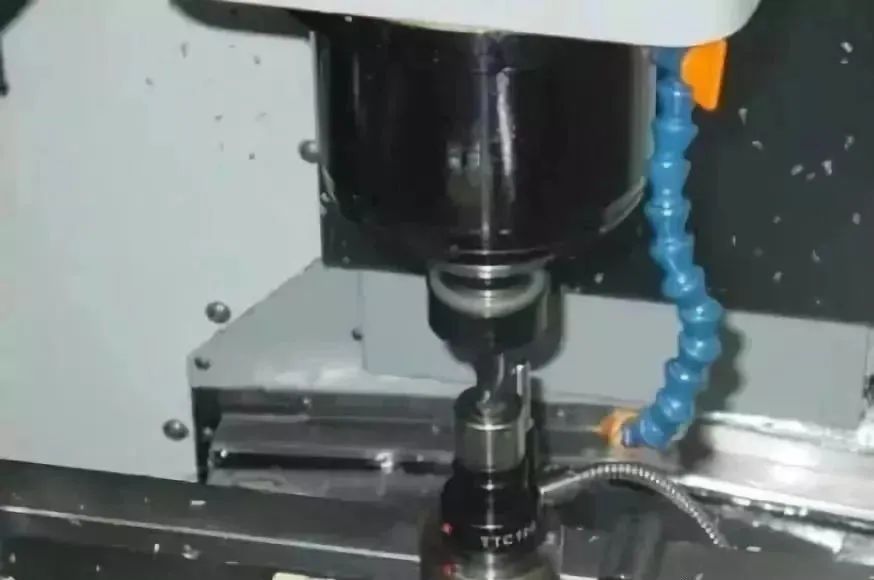
1, metode penyelarasan pisau
Sesuai dengan kondisi yang ada dan persyaratan akurasi pemesinan, metode penyelarasan pahat dapat dipilih, termasuk metode pemotongan percobaan, penyelarasan pahat pencari tepi, penyelarasan pahat instrumen penyelarasan perkakas mesin, penyelarasan pahat otomatis, dll. Metode pemotongan percobaan memiliki akurasi yang rendah dalam penyelarasan pahat, dan pencari tepi serta pengatur arah Z yang umum digunakan dalam pemesinan memiliki efisiensi tinggi dan dapat memastikan keakuratan penyelarasan pahat.
2, alat pengaturan pisau
1. Pencari tepi
Pencari tepi terutama digunakan untuk menentukan nilai X dan Y dari asal sistem koordinat benda kerja dalam sistem koordinat mesin, dan juga dapat mengukur dimensi sederhana benda kerja. Ada dua jenis pencari tepi: eksentrik dan fotolistrik, di antaranya fotolistrik lebih umum digunakan. Kepala pengukur pencari tepi fotolistrik umumnya berupa bola baja 10 mm, yang dikencangkan dengan pegas pada batang pengukur pencari tepi fotolistrik. Ketika menyentuh benda kerja, ia dapat mundur dan menghantarkan sirkuit, memancarkan sinyal cahaya. Posisi koordinat permukaan yang diukur dapat diperoleh melalui indikasi pencari tepi fotolistrik dan posisi koordinat peralatan mesin. Metode penggunaan spesifik ditunjukkan pada contoh penyelarasan alat berikut.
2. Penyetel sumbu Z
Penyetel sumbu Z terutama digunakan untuk menentukan koordinat sumbu Z dari asal sistem koordinat benda kerja dalam sistem koordinat mesin, atau untuk menentukan ketinggian pahat dalam sistem koordinat mesin. Penyetel sumbu Z memiliki tipe seperti fotolistrik dan penunjuk, serta menggunakan indikator atau penunjuk fotolistrik untuk menentukan apakah pahat bersentuhan dengan pelurus pahat. Akurasi penyelarasan pahat umumnya dapat mencapai 0.005mm. Penyetel sumbu Z dilengkapi dengan dudukan pengukur magnet, yang dapat dipasang dengan kuat ke benda kerja atau perlengkapan, dan tingginya umumnya 50mm atau 100mm
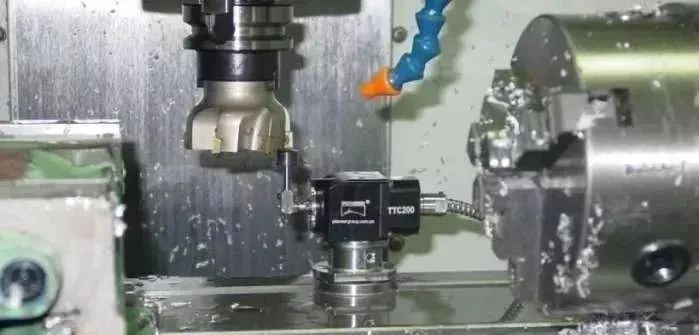
3, bagian penyelarasan alat, menggunakan pencari tepi untuk penyelarasan alat
Langkah-langkah detailnya adalah sebagai berikut:
1. Penjajaran pisau pada arah X dan Y
(1) Pasang benda kerja ke meja kerja perkakas mesin melalui perlengkapan, dan sisakan posisi pengukuran untuk pencari tepi di keempat sisi benda kerja selama penjepitan.
(2) Gerakkan meja kerja dan spindel dengan cepat untuk mendekatkan probe pencari tepi ke sisi kiri benda kerja;
(3) Gunakan operasi penyetelan halus dengan menyentuhkan kepala pengukur secara perlahan ke sisi kiri benda kerja hingga pencari tepi menyala. Catat nilai koordinat X pada sistem koordinat mesin saat ini, misalnya -310.300;
(4) Angkat pencari tepi ke permukaan benda kerja, gerakkan meja kerja dan spindel dengan cepat, dan dekatkan kepala pengukur ke sisi kanan benda kerja;
(5) Gunakan operasi penyetelan halus dengan menyentuhkan kepala pengukur secara perlahan ke sisi kiri benda kerja hingga pencari tepi menyala. Catat nilai koordinat X pada sistem koordinat mekanik saat ini, misalnya -200.300;
(6) Jika diameter kepala pengukur adalah 10 mm, maka panjang benda kerja adalah -200.300- (-310.300) -10=100. Berdasarkan hal tersebut maka nilai koordinat X sistem koordinat benda kerja asal W pada sistem koordinat mesin adalah -310.300+100/2+5=-255.300;
(7) Demikian pula koordinat Y dari sistem koordinat benda kerja asal W dalam sistem koordinat mekanik dapat diukur
2. Penjajaran pisau arah Z
(1) Lepaskan pencari tepi dan pasang perkakas pemesinan ke poros;
(2) Tempatkan penyetel sumbu Z (atau blok perkakas dengan ketinggian tetap, sama di bawah) pada permukaan datar benda kerja;
(3) Gerakkan spindel dengan cepat untuk mendekatkan permukaan ujung pahat ke permukaan atas penyetel sumbu Z;
(4) Gunakan operasi penyetelan halus untuk secara perlahan membuat permukaan ujung pahat menyentuh permukaan atas penyetel sumbu Z hingga penunjuknya menunjukkan posisi nol;
(5) Catat nilai Z pada sistem koordinat mesin saat ini, misalnya -250.800;
(6) Jika tinggi penyetel sumbu Z adalah 50mm, maka nilai koordinat Z sistem koordinat benda kerja asal W pada sistem koordinat mekanik adalah -250.800-50- (30-20 )=-310.800.
3. Masukkan nilai X, Y, dan Z yang diukur ke dalam alamat penyimpanan sistem koordinat benda kerja perkakas mesin (biasanya menggunakan kode G54-G59 untuk menyimpan parameter penyelarasan pahat).
4, Catatan: Selama operasi penyelarasan pisau, masalah berikut harus diperhatikan:
(1) Gunakan pahat yang benar untuk penyelarasan pahat sesuai dengan persyaratan pemrosesan dan kontrol kesalahan penyelarasan pahat;
(2) Selama proses penyelarasan pahat, ketepatan penyelarasan pahat dapat ditingkatkan dengan mengubah laju umpan penyesuaian halus;
(3) Berhati-hatilah dan berhati-hati saat menyelaraskan pisau, terutama memperhatikan arah gerakan untuk menghindari risiko benturan;
(4) Data pencocokan pisau harus disimpan di alamat penyimpanan program yang sesuai untuk mencegah konsekuensi serius yang disebabkan oleh kesalahan pemanggilan.
Input dan modifikasi nilai kompensasi pahat didasarkan pada ukuran dan posisi aktual pahat, dan nilai kompensasi radius pahat serta nilai kompensasi panjang pahat dimasukkan ke lokasi penyimpanan program yang sesuai. Perlu dicatat bahwa kebenaran data kompensasi, simbol, dan alamat data semuanya akan menimbulkan ancaman terhadap pemrosesan, yang menyebabkan risiko tabrakan atau pembatalan pemrosesan.


