


Apa penyebab kesalahan kebulatan di pusat permesinan? Bagaimana cara menyesuaikannya?
Menanggapi seringnya terjadinya bagian-bagian yang melebihi toleransi karena kesalahan kebulatan dalam proses pemesinan di pusat permesinan, untuk menghindari masalah seperti itu, alasan kesalahan kebulatan dianalisis, dan bagaimana cara menekan masalah tersebut dalam pemrosesan peralatan mesin yang sebenarnya untuk memastikan persyaratan akurasi pemrosesan suku cadang dibahas.
Kesalahan kebulatan mengacu pada variasi lingkaran sebenarnya dari benda yang diukur dalam penampang benda berputar yang sama dibandingkan dengan lingkaran ideal. Selama penggunaan peralatan mesin CNC dalam jangka panjang, sekrup bola, rel pemandu, dan bantalan mungkin mengalami tingkat keausan tertentu. Pada saat yang sama, faktor-faktor seperti perawatan yang tidak memadai, kurangnya pelumasan, dan pemotongan pahat yang besar dapat memperburuk keausan komponen mekanis, yang menyebabkan percepatan penurunan keakuratan geometri peralatan CNC. Ini semua adalah faktor yang menyebabkan kesalahan kebulatan. Respon dinamis yang tidak stabil dan optimalisasi servo sistem CNC yang tidak sempurna juga dapat mempengaruhi kesalahan kebulatan peralatan mesin CNC.
Secara umum, dalam penerapan praktis peralatan mesin, deteksi kesalahan kebulatan peralatan permesinan dapat dilakukan melalui penguji bola dan batang atau fungsi pengujian kebulatan bawaan peralatan tersebut. Fungsi pengujian kebulatan sistem CNC Siemens 840Dsl dapat mensimulasikan pemesinan melalui program CNC tanpa memerlukan uji coba pemotongan sebagian. Dengan kekuatan komputasi yang kuat dan fungsi umpan balik posisi dari sistem CNC, kesalahan kebulatan aktual dan teoritis dari peralatan mesin dapat diukur. Dengan menganalisis grafik berbeda yang diperoleh dari pengujian kebulatan, alasan berbagai kesalahan dan metode penyesuaian kesalahan tersebut dapat ditentukan. Penyebab utama kesalahan kebulatan umumnya mencakup jarak mundur yang besar pada sumbu interpolasi, lompatan mundur, ketidaksesuaian servo, dua sumbu interpolasi tidak tegak lurus, dan getaran peralatan mesin. Mengambil contoh sistem CNC Siemens 840Dsl, berikut akan dijelaskan.
satu
Kesalahan izin terbalik
Kesalahan jarak mundur suatu perkakas mesin mengacu pada jarak bebas terbalik dari poros perkakas mesin, yang umumnya tercermin dalam sudut heliks sekrup dalam sistem CNC loop semi tertutup. Meskipun motor penggerak menggerakkan sekrup untuk mundur dalam sudut tertentu, meja kerja tetap harus menunggu hingga jarak antara sekrup dan mur dihilangkan sebelum dapat bergerak mundur. Jarak bebas ini merupakan jarak bebas terbalik dari poros perkakas mesin, yang umumnya tercermin dalam sudut heliks sekrup. Perbedaan antara nilai perintah dan jumlah gerakan sebenarnya ketika sumbu dalam gerakan mundur adalah nilai kesalahan jarak bebas terbalik dari poros perkakas mesin. sumbu.
(1) Pengaruh jarak bebas terbalik pada kesalahan kebulatan dapat mempengaruhi keakuratan posisi dan akurasi posisi berulang dari peralatan mesin, mengurangi akurasi pemesinan peralatan mesin CNC, dan menyebabkan kesalahan kebulatan selama proses penggilingan di pusat permesinan. Ketika sumbu Y bergerak mundur, karena adanya jarak bebas terbalik, maka akan menyebabkan sumbu Y tertinggal dari sumbu X untuk gerakan interpolasi, sehingga terjadi proses milling seperti terlihat pada Gambar 1.
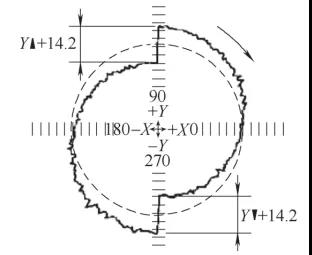 Gambar 1 Kesalahan kebulatan yang disebabkan oleh jarak bebas terbalik
(2) Pengukuran dan penyetelan jarak bebas mundur mempunyai berbagai faktor yang mempengaruhi kesalahan jarak bebas mundur poros alat mesin. Semua sambungan mekanis antara motor penggerak dan bagian yang bergerak akan memiliki jarak bebas, dan alasan jarak bebas terbalik pada poros perkakas mesin adalah apakah sambungan motor ke sekrup kendor, kesalahan pembuatan sekrup bola, apakah apakah sekrup yang dikencangkan sebelumnya terlalu kencang atau terlalu longgar, dan apakah sambungan antara mur sekrup dan bagian yang bergerak sudah kencang. Untuk jarak bebas yang tidak dapat dihilangkan pada bagian mekanis, maka perlu dilakukan kompensasi terhadap jarak bebas balik pada sistem CNC.
Seperti terlihat pada Gambar 2, pengukuran jarak bebas balik dilakukan dengan cara menetapkan posisi dengan dudukan alat ukur magnet, menekan kepala dial gauge pada posisi tetap di meja kerja tempat poros yang akan diukur, memusatkan skala dial gauge, dan terus bergerak. poros umpan searah untuk jarak tertentu, gerakkan poros berlawanan arah dengan posisi awal, terbaca selisih A dial gauge. Nilai rata-rata yang diperoleh setelah 7 kali pengukuran adalah kesalahan jarak balik poros, yaitu A=(A1+A2+A3+A4+ J5+J6+A7)/7. Menuliskan nilai A yang diukur dan dihitung ke dalam parameter sumbu yang sesuai MD32450 dapat menghilangkan jarak bebas terbalik dari sumbu ini. Dengan mengkompensasi jarak bebas poros yang terbalik, keakuratan poros umpan dapat ditingkatkan secara efektif untuk memastikan keakuratan gerakan interpolasi dan secara efektif meningkatkan kesalahan kebulatan.
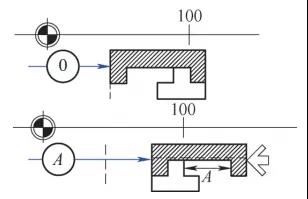 Gambar 2 Pengukuran jarak bebas mundur
dua
Getaran poros umpan alat mesin
Getaran yang dihasilkan selama pemesinan CNC tidak hanya mempengaruhi akurasi dinamis alat mesin, tetapi juga mengurangi keakuratan kontur bagian-bagian mesin, meningkatkan nilai kekasaran permukaan, dan bahkan mempengaruhi masa pakai alat dan peralatan mesin ketika getaran tersebut terjadi. berat. (1) Penyebab getaran dan dampaknya terhadap kesalahan kebulatan pada sistem pengumpan peralatan mesin CNC terutama disebabkan oleh tiga alasan: pertama, pelumasan yang buruk antara bagian yang bergerak, peningkatan hambatan gesekan pada bagian yang bergerak, yang dapat dengan mudah menyebabkan perayapan dan getaran pada bagian tersebut. poros umpan; Kedua, kekakuan keseluruhan rantai transmisi mekanis antara perangkat penggerak sistem umpan dan bagian yang bergerak buruk; Masalah ketiga adalah bahwa dalam sistem CNC loop tertutup, osilasi sistem disebabkan oleh pengaturan penguatan yang berlebihan untuk posisi, kecepatan, dan loop arus, serta pengaturan parameter akselerasi yang tidak masuk akal. Dalam proses penerapan peralatan mesin CNC, penyebab getaran biasanya bersifat menyeluruh dan harus diselidiki satu per satu. Seperti terlihat pada Gambar 3, ketika poros umpan perkakas mesin bergetar, pahat dan benda kerja akan mengalami lompatan berkala, dan permukaan benda kerja yang dikerjakan secara acak akan menghasilkan garis-garis dengan frekuensi getaran alas yang sama. Akurasi kontur dan kekasaran permukaan benda kerja akan terpengaruh.
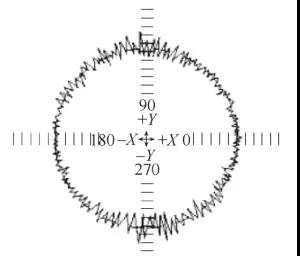 Gambar 3 Kesalahan kebulatan yang disebabkan oleh getaran aksial
(2) Metode penekanan getaran poros umpan pada peralatan mesin CNC biasanya menyebabkan getaran pada poros mesin karena ketidaksesuaian sistem elektromekanis. Tujuan dari optimalisasi berkendara adalah untuk mencapai kecocokan terbaik dari sistem elektromekanis, sehingga memperoleh performa dinamis yang optimal dan paling stabil. Seperti yang ditunjukkan pada Gambar 4, penggerak servo sumbu perkakas mesin mencakup tiga loop umpan balik, yaitu loop posisi, loop kecepatan, dan loop arus. Ketika poros umpan bergetar, langkah pertama adalah memeriksa apakah sistem mekanis memiliki pelumasan yang baik dan apakah rantai transmisi memiliki kekakuan yang cukup; Kedua, optimasi lebih lanjut dari motor servo harus dilakukan berdasarkan situasi pemeliharaan mekanis. Optimasi manual dapat dilakukan dengan mengatur parameter position loop gain MD32200 dan parameter speed loop gain 1407 hingga poros servo tidak bergetar dan gerak stabil.
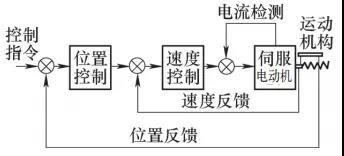 Gambar 4 Diagram Blok Sistem Servo
tiga
Ketidakcocokan penguatan servo sumbu interpolasi
Jarak antara setiap sumbu pusat permesinan harus sama persis selama siklus menjalankan lingkaran. Jika proses milling mengubah lingkaran menjadi elips seperti terlihat pada Gambar 5, hal ini menunjukkan bahwa sumbu mayor berada di depan sumbu minor pada saat terjadi gerakan interpolasi kedua sumbu. Untuk peralatan mesin yang telah digunakan selama bertahun-tahun, langkah pertama yang harus dilakukan adalah memeriksa struktur mekanis poros interpolasi peralatan mesin, apakah perangkat transmisinya kendor, dan apakah keausannya parah. Periksa pengencangan awal sekrup dan bantalan untuk penyetelan jarak bebas, dan kompensasikan jarak bebas mundur. Setelah mengatasi masalah di atas, penguatan kedua poros interpolasi perlu disesuaikan kembali untuk memastikan bahwa parameter akselerasi MD32300 dan penguatan cincin posisi MD32200 dari kedua poros interpolasi konsisten.
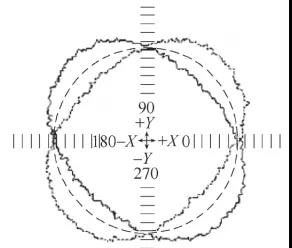 Gambar 5: Penguatan yang tidak konsisten menyebabkan elips
empat
Lompatan terbalik
Lompatan mundur mengacu pada saat sumbu peralatan mesin bergerak ke arah yang berlawanan, dan sumbu tersebut berakselerasi dari kecepatan negatif ke kecepatan positif. Ketika kecepatan sumbu melewati 0, keadaan gaya gesek berubah dari gaya gesek statis menjadi gaya gesek dinamis. Gaya yang dibutuhkan lebih besar dari gerakan normal, menyebabkan jeda viskos jangka pendek pada posisi mundur karena perubahan keadaan gaya gesek.
(1) Pengaruh Reverse Jump Error terhadap Roundness Error Pada proses milling di pusat permesinan, ketika poros berada di luar kuadran, arah kecepatan poros berubah, poros dimulai dari kecepatan nol, dan keadaan gaya gesek berubah. oleh karena itu, pasti mengakibatkan lompatan terbalik. Ketika salah satu dari dua sumbu interpolasi telah mencapai nilai maksimumnya sementara kecepatan sumbu lainnya adalah 0, akan terjadi stagnasi dalam waktu singkat, yang mengakibatkan kesalahan kontur. Seperti terlihat pada Gambar 6, lingkaran memiliki empat sudut lancip pada kuadrannya, yang merupakan kesalahan lompatan terbalik akibat gesekan statis.
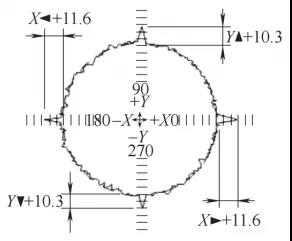 Gambar 6 Kesalahan kebulatan yang disebabkan oleh kesalahan lompat terbalik
(2) Metode penyesuaian lompat mundur terutama disebabkan oleh perubahan keadaan gesekan. Oleh karena itu, ketika terjadi lompat balik, kompensasi gesekan harus ditambahkan pada poros interpolasi. Pada sistem Siemens CNC, kompensasi gesekan ditentukan oleh nilai kompensasi gesekan MD32520 dan konstanta waktu kompensasi gesekan MD32540.
For the adjustment of reverse jump, first set MD32500=1 (effective friction compensation), and then adjust the friction compensation value MD32520 and friction compensation time constant MD32540 corresponding to the jump axis. The size of the two parameter values can be adjusted according to Figure 7, and the impact on the quadrant point can be eliminated until the sharp point is crossed. It should be noted that the compensation value set should not be too large. When MD32520>150mm/min and MD32540>0.015s, pertama-tama perlu diperiksa apakah transmisi mekanisnya bagus, apakah perolehan putaran kecepatan dan waktu integrasinya masuk akal. Kompensasi gesekan statis yang berlebihan dapat berdampak negatif pada kualitas permukaan.
 Gambar 7 Referensi Kompensasi Gesekan
lima
Epilog
Peralatan mesin CNC adalah keseluruhan organik yang lengkap, dan pengendalian sistem mekanik, listrik, dan hidrolik saling berhubungan dan saling berpengaruh. Oleh karena itu, ketika menganalisis dan menyelesaikan faktor-faktor yang mempengaruhi kesalahan kebulatan, harus ada konsep dan pengalaman keseluruhan, dan berbagai aspek deteksi, analisis, dan diagnosis harus dilakukan hingga akar penyebab kesalahan teridentifikasi.


