Penjelasan rinci tentang jalur produksi manufaktur cerdas
Jalur produksi otomatis dikembangkan secara bertahap berdasarkan jalur perakitan. Mereka adalah sistem produksi yang menghubungkan sekelompok peralatan mesin CNC dan peralatan bantu sesuai dengan urutan proses melalui sistem pengangkutan benda kerja dan sistem kontrol, dan secara otomatis menyelesaikan seluruh atau sebagian proses pembuatan produk. Di seluruh lini produksi otomatis, komposisi spesifiknya mencakup total 13 bagian, terutama mencakup berbagai situs fungsional, modul fungsional berbeda, sensor, katup solenoid, dan antarmuka impor dan ekspor. Diantaranya, lokasi fungsional terutama mencakup stasiun material, stasiun pemrosesan, stasiun perakitan dan penanganan, dan stasiun pemilahan produk jadi; Diantara berbagai modul tersebut terdapat total 5 jenis yaitu modul konverter frekuensi, modul daya, modul PLC dan modul tombol, serta modul penggerak motor. Berdasarkan pengintegrasian bagian-bagian ini, jalur produksi otomatis tidak hanya dapat mencapai bongkar muat dan pemrosesan, tetapi juga menyelesaikan perakitan, penyortiran, dan penyampaian konten terkait.
Sebagai produk mesin tunggal, mesin bubut cerdas dan pusat pembubutan dapat memenuhi produksi dan pembuatan suku cadang umum yang kecil dan sederhana. Namun, dengan transformasi dan peningkatan mode produksi industri ke otomatisasi dan fleksibilitas, operasi jalur perakitan tradisional tidak dapat lagi memenuhi persyaratan produksi yang ada yaitu presisi tinggi, efisiensi tinggi, dan fleksibilitas tinggi. Oleh karena itu, jalur produksi pembubutan cerdas berdasarkan robot cerdas, mesin bubut cerdas, dan pusat pembubutan cerdas telah berkembang, Ini akan menjadi arah pengembangan utama otomasi produksi. Jalur produksi pembubutan cerdas melibatkan peralatan seperti kontrol jalur produksi, pemeriksaan kualitas, robot penanganan, mesin permesinan, jalur transportasi logistik, manajemen produksi, dan pergudangan produk jadi. Setiap peralatan merupakan komponen penting dari lini produksi pembubutan cerdas. Melalui integrasi sistem lebih lanjut, berbagai lini produksi cerdas akan dapat membentuk bengkel digital dan pabrik digital, sehingga mencapai otomatisasi dan kecerdasan seluruh pabrik.
1 Tata letak keseluruhan jalur produksi cerdas
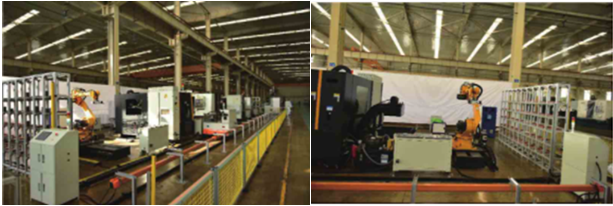
Gambar 1 menunjukkan jalur produksi pembubutan cerdas yang khas, yang terutama menyelesaikan pemrosesan otomatis campuran dan produksi suku cadang dari produk kasar hingga produk jadi. Lini produksi pembubutan terdiri dari sistem kendali jalur produksi, unit deteksi online, unit robot industri, unit mesin permesinan, unit penyimpanan bahan baku, unit penyimpanan produk jadi, dan unit logistik mobil RGV. Peralatan pemrosesan mengadopsi peralatan mesin cerdas seri CK yang diproduksi oleh Shaanxi Baoji Machine Tool Group Co., Ltd., yang dilengkapi dengan sistem CNC cerdas Baoji B80.

Gambar 1 Lini Produksi Pembubutan Cerdas [1]
1) Sistem kendali utama dan unit deteksi
Gambar 2 menunjukkan sistem kontrol khas yang dirancang oleh Shaanxi Baoji Machine Tool Group Co., Ltd., yang terdiri dari terminal dalam ruangan dan terminal di lokasi. Terminal dalam ruangan dilengkapi dengan beberapa tampilan dan database, yang bertanggung jawab untuk menerima data besar produksi dan produksi yang dikirimkan dari seluruh bengkel produksi. Layar tersebut digunakan untuk menampilkan berbagai status di lokasi bengkel pengguna, termasuk status pengoperasian peralatan, status pemrosesan komponen, situasi logistik, status personel, dan informasi lingkungan seperti suhu dan kelembapan di lokasi bengkel pengguna. Personil manajemen senior dapat dengan mudah mengakses terminal dalam ruangan Melihat secara visual dan jelas berbagai kondisi di lokasi. Di bengkel produksi pengguna, terminal di lokasi dilengkapi untuk mengontrol operasi di lokasi seluruh lini produksi, menyelesaikan pengumpulan, analisis, pengelolaan data dasar peralatan lokal dan jarak jauh, visualisasi informasi dinamis, dan operasi lainnya. Terminal di lokasi dilengkapi dengan layar, yang dapat dengan jelas dan nyaman melihat berbagai status bengkel pengguna, termasuk pemantauan peralatan, statistik produksi, statistik kesalahan, distribusi peralatan, analisis alarm, basis pengetahuan proses, dll. terminal situs dapat menambahkan dasbor manajemen produksi, mengunggah dan mengunduh program pemrosesan, mengidentifikasi personel dengan menggesekkan kartu, dan melakukan statistik kemajuan dan analisis tugas produksi. Itu dapat mengumpulkan dan mengirimkan data di tempat melalui berbagai metode akses seperti kabel, Wi Fi, 2G/3G/4G/5G, dll. Data besar manufaktur yang dikumpulkan dapat ditransmisikan ke database SQLServer terminal dalam ruangan pengguna melalui Internet , Menginteraksikan data dengan terminal dalam ruangan melalui komputer terminal.
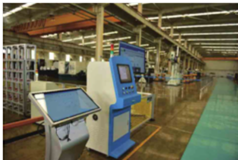
Gambar 2 Sistem Pengendalian Umum [2]
Gambar 3 menunjukkan unit deteksi online pada umumnya, yang terdiri dari robot industri, efektor akhir, dan sensor multi-sumber. Setelah sistem logistik mengangkut produk jadi ke lokasi yang ditentukan, robot industri memindahkan seluruh unit deteksi ke stasiun kerja yang ditentukan, dan menggunakan kamera visual untuk mengambil foto, mengenali, dan menemukan lokasi bagian yang akan diuji. Robot industri menyesuaikan posisinya kembali untuk menyelaraskan seluruh unit pendeteksi dengan bagian yang akan diuji.
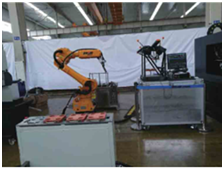
Gambar 3 Unit deteksi online
Setelah pengenalan dan penentuan posisi selesai, efektor akhir bertanggung jawab untuk menangkap bagian-bagian yang akan diuji. Bagian-bagian tersebut dipindahkan ke posisi yang ditentukan pada platform pengujian melalui robot industri. Indikator keakuratan bagian yang akan diuji, seperti bukaan, kedalaman, kelengkungan, kekasaran, dan kerataan, dideteksi secara online oleh sensor multi-sumber yang sudah dilengkapi pada platform pengujian. Algoritme cerdas juga dapat digunakan untuk mengukur dan mengklasifikasikan suku cadang secara otomatis, Mentransfer berbagai jenis komponen ke jalur logistik yang berbeda, dan menyelesaikan operasi klasifikasi suku cadang otomatis. Unit pendeteksi dapat mengembalikan hasil pendeteksian ke sistem kendali utama melalui Internet, dan operator dapat langsung melihat hasil pendeteksian suku cadang melalui komputer terminal dan tampilan sistem kendali utama dalam ruangan atau di tempat. Jika memenuhi persyaratan deteksi, maka dapat langsung melanjutkan ke operasi stasiun kerja berikutnya. Jika tidak memenuhi persyaratan, pengingat ketidaksesuaian akan ditampilkan di layar, dan operator akan membuat penilaian dan keputusan berdasarkan tingkat ketidaksesuaian suku cadang. Setelah pendeteksian selesai, efektor akhir mengambil bagian yang terdeteksi, dan robot industri mentransfer bagian yang terdeteksi ke sistem logistik, yang kemudian memindahkannya ke stasiun kerja berikutnya untuk diproses.
2) Robot industri dan unit mesin bubut
Modul pemrosesan yang dirancang dan diproduksi oleh Shaanxi Baoji Machine Tool Group Co., Ltd. ditunjukkan pada Gambar 4, yang terdiri dari dua bagian: robot industri dan mesin pemutar. Diantaranya, robot industri bertanggung jawab atas pergerakan dan pengambilan bagian-bagian yang akan diproses, dan mesin bubut adalah mesin cerdas yang dapat memastikan presisi tinggi dan efisiensi pemrosesan.
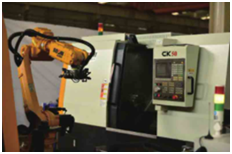
Gambar 4 Modul pemrosesan
Setelah sistem distribusi logistik mengangkut suku cadang mentah atau setengah jadi ke stasiun kerja yang ditentukan, robot industri mengambil suku cadang mentah atau setengah jadi dan menempatkannya ke dalam mesin pemutar cerdas untuk membantu mesin menyelesaikan pekerjaan penjepitan suku cadang tersebut. diproses. Untuk mesin bubut stasiun ganda, setelah satu mesin bubut cerdas menyelesaikan pekerjaan pembubutan, robot industri memindahkan bagian setengah jadi ke mesin bubut cerdas lainnya untuk menyelesaikan pemrosesan stasiun berikutnya. Setelah semua pekerjaan pemrosesan selesai, robot industri akan mengambil dan mentransfer suku cadang yang sudah jadi ke sistem logistik, yang kemudian akan mentransfer suku cadang tersebut ke stasiun kerja berikutnya.
Mesin pemutar dilengkapi dengan fungsi perlindungan kesehatan cerdas, fungsi kompensasi suhu termal, fungsi deteksi kerusakan alat cerdas, fungsi optimalisasi parameter proses cerdas, fungsi diagnosis ahli, analisis keseimbangan dinamis spindel dan fungsi manajemen kesehatan cerdas, fungsi penghindaran aktif getaran spindel, dan cerdas fungsi pelayan awan [3]. Fungsi utama peralatan mesin cerdas adalah bekerja sama dengan robot industri untuk menyelesaikan berbagai tahap tugas pemrosesan dan produksi, sekaligus memastikan efisiensi dan keakuratan pemrosesan dan produksi komponen. Pengguna dapat mengganti peralatan mesin cerdas dengan peralatan mesin dengan tingkatan berbeda sesuai dengan kebutuhan bengkel produksi, seperti mesin pembubutan kecepatan tinggi, mesin pembubutan presisi, dan pusat permesinan. Mereka juga dapat menambah atau mengurangi fungsi cerdas yang sesuai sesuai dengan kebutuhannya untuk membentuk lini produksi pembubutan yang paling sesuai untuk kebutuhan produksi perusahaan.
3) Unit pergudangan logistik dan produk jadi
Gambar 5 menunjukkan unit logistik khas yang dirancang dan diproduksi oleh Shaanxi Baoji Machine Tool Group Co., Ltd. Unit ini terdiri dari robot industri, efektor akhir, kereta RGV, perlengkapan transportasi suku cadang, dan jalur pejalan kaki, yang terutama mewujudkan pemindahan dan pengangkutan peralatan mesin bagian yang diproses. Di bengkel pengguna, jalur produksi cerdas dapat dilengkapi dengan satu atau beberapa jalur produksi logistik sesuai dengan kebutuhan tugas produksi. Jalur produksi pembubutan yang cerdas dengan peralatan mesin yang lebih sedikit atau tugas pemrosesan yang lebih sederhana dapat mengadopsi mode perampingan objek tunggal untuk menyelesaikan operasi seperti pemuatan, pemindahan, dan pembongkaran; Dalam situasi di mana terdapat banyak tugas peralatan mesin atau tugas pemesinan yang kompleks, untuk menghindari kompleksitas dan konflik tugas sistem logistik, dua atau lebih jalur logistik dapat dilengkapi. Satu jalur digunakan untuk memuat suku cadang mentah atau setengah jadi, satu jalur digunakan untuk pengangkutan proses perantara, dan jalur lainnya digunakan untuk memotong suku cadang jadi. Untuk jalur produksi pembubutan cerdas dengan skenario pemrosesan yang relatif sederhana, robot industri dapat diperbaiki dan dapat menyelesaikan penjepitan dan pengambilan suku cadang; Untuk jalur produksi belokan cerdas yang lebih kompleks, robot bergerak dapat dilengkapi secara terpisah untuk mendistribusikan, mengambil, dan melepaskan komponen di jalur pejalan kaki. Pemindahan suku cadang antar stasiun kerja yang berbeda diselesaikan oleh mobil RGV. Melalui pemrograman otomatis, mobil RGV dapat secara akurat mencapai posisi yang telah ditentukan dalam waktu tertentu, memastikan robot industri dapat mengenali dan memahami bagian-bagian dengan lancar. Mobil RGV dilengkapi dengan perlengkapan pengiriman suku cadang, dan bengkel pengguna dapat melengkapi perlengkapan yang berbeda sesuai dengan ukuran dan ukuran suku cadang yang diproses. Setelah perlengkapan diisi dengan suku cadang mentah atau jadi yang cukup di setiap posisi, mobil RGV berjalan untuk menyelesaikan pekerjaan pemuatan, pengangkutan, dan pembongkaran yang sesuai.
Gambar 5 Unit Logistik Gambar 6 Unit Penyimpanan Produk Jadi
Gambar 6 menunjukkan unit penyimpanan produk jadi khas yang dirancang dan diproduksi oleh Shaanxi Baoji Machine Tool Group Co., Ltd., yang terdiri dari lemari penyimpanan, robot industri, efektor akhir, dan jalur pejalan kaki. Setelah suku cadang diproses, suku cadang yang sudah jadi diangkut ke area pemotongan dengan mobil RGV, dan robot industri dipindahkan ke area pemotongan. Efektor akhir menangkap bagian yang sudah jadi berdasarkan jumlahnya, dan kemudian robot industri memindahkan bagian yang sudah jadi ke lokasi yang ditentukan di lemari penyimpanan. Efektor akhir memerlukan desain khusus oleh setiap unit pengguna berdasarkan bentuk dan ukuran bagian yang diproses untuk memenuhi kerja cengkeraman bagian yang berbeda. Lemari penyimpanan terdiri dari lemari kecil independen dengan ukuran yang sama, yang dapat dengan cepat dirakit dan dibongkar di antara setiap lemari. Untuk robot industri tetap, bengkel pengguna harus menyesuaikan panjang dan tinggi lemari penyimpanan yang dirancang sesuai dengan ketinggian kerja maksimum dan jangkauan robot industri. Robot industri yang dilengkapi dengan jalur berjalan dapat dirancang untuk lemari penyimpanan produk jadi yang lebih panjang. Robot dapat meningkatkan jangkauan kerjanya dengan berjalan di atas lintasan yang dapat diatur lurus atau melingkar sesuai kebutuhan. Untuk bengkel pengguna dengan beberapa lemari penyimpanan, atau lemari penyimpanan produk jadi dengan klasifikasi bagian berbeda, unit pengguna juga dapat menyesuaikan panjang dan bentuk jalur pejalan kaki. Misalnya, jalur melingkar dapat membuat satu robot berhubungan dengan beberapa lemari penyimpanan produk jadi, mencapai banyak layanan untuk satu robot dan meningkatkan pemanfaatan robot. Ketika terdapat sejumlah besar lemari penyimpanan logistik jadi, panjang jalur pejalan kaki harus ditambah, atau dua atau lebih robot industri harus dilengkapi untuk memastikan efisiensi logistik. Perlu diperhatikan bahwa perancangan panjang lintasan berjalan harus mempertimbangkan waktu berjalan robot dan tidak boleh dirancang terlalu lama. Jika waktu berjalan robot terlalu lama dapat menyebabkan rendahnya efisiensi distribusi logistik, menyebabkan penumpukan suku cadang jadi di area pemotongan, sehingga mengakibatkan kecelakaan seperti tabrakan suku cadang, yang meningkatkan risiko produksi dan mengurangi efisiensi kerja.
2 Hirarki kontrol pengontrol peralatan mesin
Kombinasi kecerdasan buatan dan teknologi komputer telah sangat meningkatkan tingkat kecerdasan sistem CNC, terutama tercermin dalam berbagai aspek sistem CNC:
(1) Penerapan kontrol feedforward yang cerdas, identifikasi online, dan penyetelan otomatis parameter kontrol untuk meningkatkan performa berkendara;
(2) Memanfaatkan teknologi kontrol adaptif untuk mencapai efisiensi dan kualitas pemrosesan yang cerdas;
(3) Menerapkan teknologi cerdas seperti sistem pakar untuk mencapai diagnosis kesalahan cerdas, pemantauan cerdas, dan aspek lain dari pengendalian proses pemesinan.
Selama proses manufaktur, level kendali pengontrol peralatan mesin dapat dibagi menjadi tiga level seperti yang ditunjukkan pada Gambar 7, antara lain level kendali motor, level kendali proses, dan level kendali pengawasan. Diantaranya, tingkat kendali motor dapat mencapai pemantauan posisi dan kecepatan peralatan mesin melalui peralatan deteksi mesin seperti kisi-kisi dan encoder pulsa; Hierarki kendali proses terutama mencakup pemantauan gaya pemotongan, panas pemotongan, keausan pahat, dll. selama proses pemesinan, dan penyesuaian parameter proses pemesinan; Hierarki pengawasan dan pengendalian mengambil keakuratan dimensi, kekasaran permukaan, dan parameter lain dari produk olahan sebagai tujuan pengendalian untuk meningkatkan kualitas pemrosesan produk.
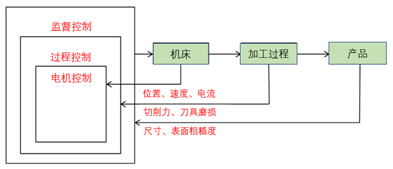
Gambar 7 Hierarki kendali pengontrol peralatan mesin
1) Tren Perkembangan Kontrol Pemrosesan Cerdas di Luar Negeri
(1) Penelitian tentang Strategi Kontrol Cerdas: Di bidang pemesinan kontrol jaringan saraf, para ahli telah mengusulkan algoritma pencarian kawanan ikan yang digerakkan oleh kawanan partikel untuk mengoptimalkan parameter pemesinan peralatan mesin CNC. Metode hybrid berdasarkan jaringan saraf dan algoritma genetika diusulkan untuk mengurangi kompleksitas komputasi dan konsumsi waktu jaringan saraf, yang memerlukan iterasi proses dan konvergensi karena pengaruh kompleksitas jaringan. Eksperimen simulasi dilakukan pada pengenalan fitur dalam pemesinan planar untuk menunjukkan kelayakannya. Seseorang telah mengusulkan model berbasis algoritma genetika yang cocok untuk menyelesaikan prediksi gaya potong kecil, yang dapat mencapai prediksi gaya potong dan optimalisasi parameter pemotongan.
(2) Penerapan pemantauan proses pemesinan: Memantau dan memantau fenomena abnormal selama proses pemesinan, dan kemudian mengambil tindakan untuk menghentikan proses pemesinan dan menyesuaikan parameter proses pemesinan (seperti kecepatan spindel) untuk menghindari kerusakan peralatan mesin. Fenomena abnormal selama proses pemesinan dapat terjadi secara bertahap, seperti keausan pahat; Bisa juga terjadi secara tiba-tiba, seperti kerusakan alat; Atau bisa juga dicegah, misalnya getaran atau vibrasi.
2) Tren perkembangan kontrol pemesinan cerdas dalam negeri
Di bawah kendali cerdas, sistem otomasi dapat secara proaktif memecahkan masalah, karena sistem tersebut dapat secara efektif menghubungkan semua mesin melalui bahasa komputer selama proses aplikasi dan menghasilkan sistem pemrosesan yang terhubung. Menurut berbagai sensor, metode kontrol, dan tujuan kontrol yang digunakan, penelitian tentang pemantauan proses pemesinan terutama berfokus pada aspek-aspek berikut:
(1) Dengan mempelajari keausan pahat, capai pemantauan status pemesinan;
(2) Dengan mempelajari gaya potong yang diperoleh secara tidak langsung melalui alat ukur gaya atau arus motor, status proses pemesinan dapat ditingkatkan;
(3) Penelitian optimasi parameter offline pada bidang CAM;
(4) Penelitian simulasi pada algoritma kontrol pemesinan cerdas, dll.
3 Platform Layanan Manajemen Siklus Hidup Penuh Alat Mesin CNC
Manufaktur cerdas adalah pendekatan manufaktur berbasis informasi yang ditujukan pada seluruh siklus hidup produk, mencapai kondisi persepsi di mana-mana. Data dan informasi adalah “darah” yang mengalir dalam manufaktur cerdas. Digitalisasi mengubah data menjadi informasi, menciptakan nilai berguna melalui pengambilan keputusan yang berjaringan dan cerdas. Oleh karena itu, pembuatan produk cerdas didorong oleh data. Seluruh pengarsipan siklus hidup produk dibagi menjadi empat tahap.
(1) Tahap produksi komponen: data proses pengadaan, data proses produksi, catatan pengujian dan pergudangan;
(2) Tahap pendukung pergudangan produk: mendukung catatan pemeriksaan pergudangan produk, mendukung informasi pesanan pembelian produk;
(3) Tahap debugging peralatan mesin: data proses pembuatan peralatan mesin, data pengujian dan penyesuaian pabrik peralatan mesin, catatan pabrik peralatan mesin;
(4) Tahap serah terima peralatan mesin: pengaktifan pengguna, pencatatan data penyesuaian mesin, pemeliharaan mandiri, perbaikan satu kunci, catatan pemeliharaan pengguna, dan data proses penggunaan pengguna.
Platform layanan manajemen siklus hidup penuh peralatan mesin CNC menerapkan teknologi utama seperti Internet of Things, layanan cloud, dan data besar untuk mengumpulkan data siklus hidup penuh peralatan mesin CNC mulai dari desain, pemrosesan, debugging peralatan mesin, serta serah terima dan penggunaan pengguna . Ini membuat database arsip peralatan mesin, melakukan penelusuran informasi siklus hidup penuh, dan menyediakan pemantauan peralatan jarak jauh, manajemen statistik produksi, pengoperasian peralatan, dan layanan pemeliharaan kepada pengguna. Gambar 8 menunjukkan arsitektur teknologi BOCHICLOUD dari Shaanxi Baoji Machine Tool Group Co., Ltd. Sorotan inti Baoji Cloud adalah fungsi layanan pengoperasian dan pemeliharaannya:
(1) Basis pengetahuan kasus kesalahan: memberikan solusi kesalahan kepada pengguna;
(2) Perbaikan kesalahan: perbaikan kesalahan peralatan secara online, pengiriman perintah perbaikan tepat waktu, dan tindak lanjut yang cepat oleh para insinyur;
(3) Perawatan rutin: melacak perubahan kinerja peralatan sepanjang siklus hidupnya dan menyediakan rencana perawatan yang disesuaikan;
(4) Pemeliharaan prediktif: Memprediksi potensi risiko kegagalan peralatan dan menyediakan suku cadang tepat waktu.
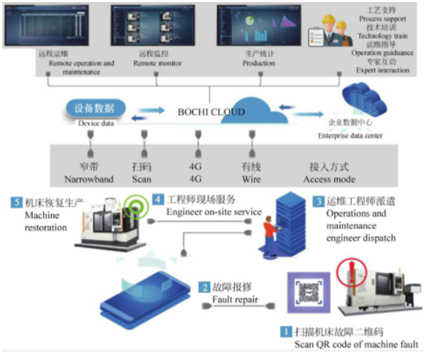
Gambar 8 Arsitektur Teknis BOCHICLUD [4]
4 Integrasi Sistem Lini Produksi Digital
Dengan pesatnya perkembangan teknologi sistem kendali terintegrasi, jalur produksi otomatis bergerak menuju tingkat otomatisasi dan integrasi yang lebih tinggi. Pengendalian terpadu jalur produksi adalah jaringan perangkat cerdas yang perlu dihubungkan melalui jaringan tertentu, menjadikannya satu kesatuan, mengintegrasikan dan berinteraksi informasi internal untuk mencapai tujuan pengendalian. Ada dua jenis kontrol terintegrasi untuk jalur produksi: integrasi peralatan dan integrasi informasi. Integrasi perangkat adalah integrasi berbagai perangkat dengan fungsi kontrol independen menjadi satu kesatuan organik melalui jaringan. Keseluruhan ini merupakan sistem kendali terintegrasi yang independen dan terkait, serta dapat dikonfigurasikan sesuai dengan kebutuhan produksi yang berbeda. Integrasi informasi adalah penerapan konsep desain modular fungsional untuk mencapai alokasi sumber daya dinamis, pemantauan perangkat, pengumpulan dan pemrosesan data, kendali mutu dan fungsi lainnya, membentuk modul fungsional dasar termasuk kendali independen dan fungsi pemrosesan lainnya. Setiap modul fungsional mewujudkan interkoneksi standar, dan mode kontrol spesifik serta strategi penjadwalan digunakan untuk membangun unit fungsional guna mencapai tujuan yang diharapkan, sehingga mencapai kontrol terintegrasi.
Perusahaan otomasi tradisional berfokus pada penerapan otomasi tingkat peralatan, namun tidak terbiasa dengan sistem tingkat atas seperti SCADAMES/ERP, sehingga menyebabkan pengabaian akuisisi digital informasi lini produksi dan aliran informasi produksi horizontal dan vertikal. MES/ERP dan perusahaan sistem perangkat lunak lainnya fokus pada analisis data dan kontrol penerapan di tingkat sistem atas. Sulit untuk melibatkan perangkat keras dan metode kontrol dengan model perangkat eksekusi dan pengontrol yang berbeda di tingkat bawah, yang mempengaruhi aliran informasi vertikal. Melalui pengukuran digital, akuisisi digital dan sirkulasi informasi manufaktur (parameter utama) dapat dicapai, yang dapat mendobrak hambatan antara sistem atas dan jalur produksi bawah, melepaskan produktivitas berkualitas tinggi yang ada, dan mempercepat proses pengembangan Tiongkok. industri manufaktur. Dengan mengintegrasikan teknologi desain perkakas, manufaktur, dan manajemen, membangun jalur produksi digital untuk perkakas, dan mencapai aliran data yang lancar di semua tahap proses pengembangan perkakas, peran teknologi digital dalam proses pengembangan perkakas dapat dimanfaatkan sepenuhnya, sehingga meningkatkan akurasi dan efisiensi manufaktur perkakas, memperpendek siklus pengembangan, dan mengurangi biaya pengembangan.
Kontrol terpadu atas lini produksi adalah keseluruhan organik yang menggabungkan teknologi komunikasi, komputer, dan otomasi. Untuk mengoordinasikan pekerjaan berbagai peralatan dan subsistem di jalur produksi, sistem ini mengadopsi PLC dan modul I/O jarak jauh terdistribusi untuk mencapai manajemen terpusat dan kendali unit produksi yang terdesentralisasi; Pada saat yang sama, PLC menerima manajemen dari sistem MES atas, termasuk verifikasi informasi operator, pengendalian produk, manajemen material, dan informasi lainnya. Struktur sistem kendali jalur produksi ditunjukkan pada Gambar 9, dan konten komunikasinya meliputi identifikasi operator, status badan jalur produksi, informasi robot, informasi pemrosesan benda kerja, status kerja peralatan mesin, dan berbagai informasi kesalahan.
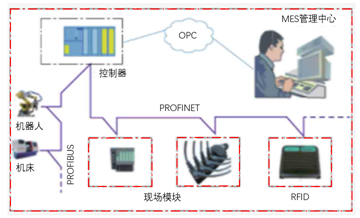
Gambar 9 Diagram skema struktur sistem kendali lini produksi
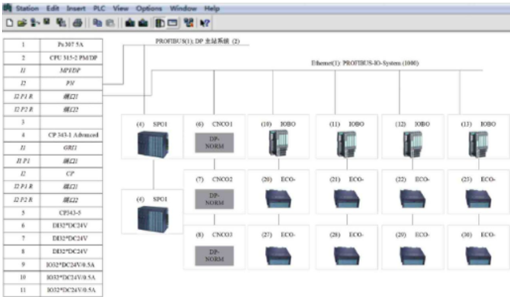
Konfigurasi perangkat keras dari sistem kontrol ditunjukkan pada Gambar 10, yang menggunakan jaringan PROFINET untuk berkomunikasi dengan perangkat IO lapangan yang mendasarinya. Perangkat IO mencakup modul dengan fungsionalitas Ethernet seperti modul lapangan IM151-3PN, modul input/output ET200ecoPN, modul komunikasi RF180C, dll. Untuk berbagi data dengan sistem PLC lain di bengkel, sistem kontrol juga dilengkapi dengan coupler PN/PN kelas industri. Melalui jembatan ini, pertukaran informasi antara jalur produksi otomatis dan sistem PLC lainnya di bengkel dapat dicapai. Pada saat yang sama, untuk memastikan keandalan produksi, koneksi jaringan cincin serat optik digunakan antara pengontrol setiap unit. Setelah sistem MES gagal, sistem kontrol dapat beroperasi secara normal tanpa sistem MES.